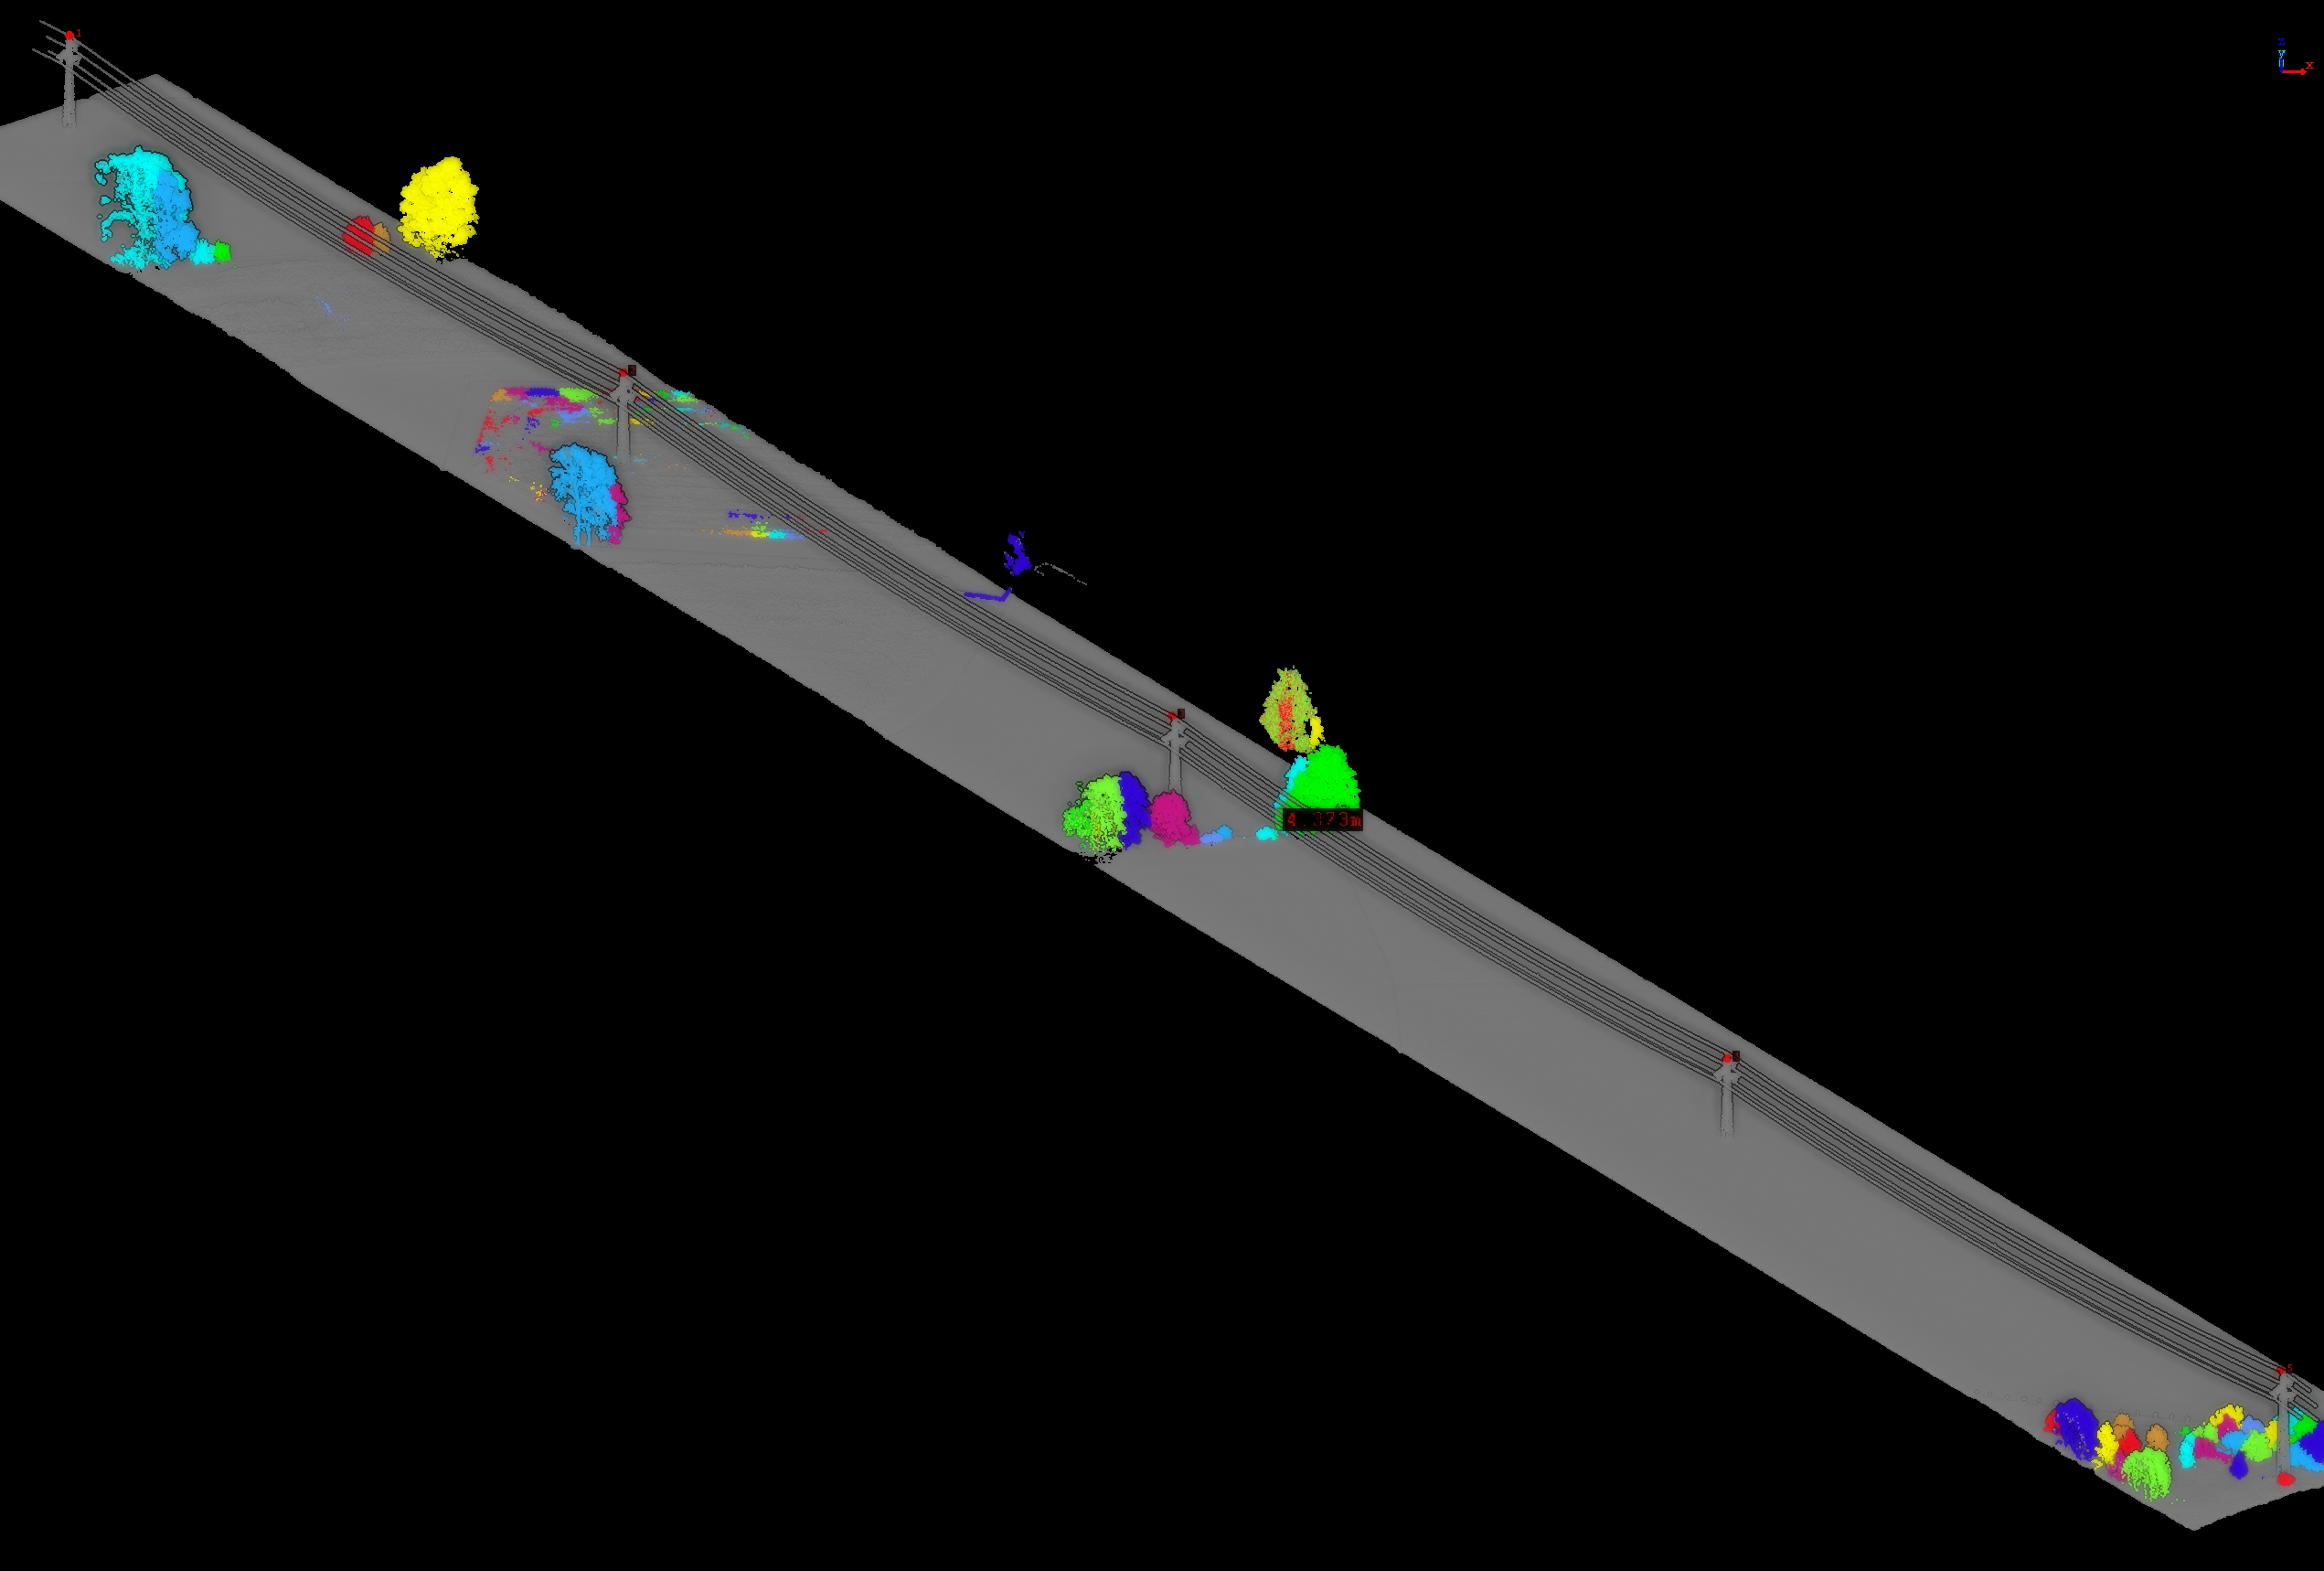
Eine Punktwolke ist eines der zentralen Datenprodukte moderner 3D-Vermessung. Bei einer LiDAR-Befliegung entstehen innerhalb kurzer Zeit Millionen bis Milliarden dreidimensionaler Messpunkte.
Diese großen Datenmengen sind zunächst kein Nachteil, ganz im Gegenteil. Eine hohe Informationsdichte schafft die Grundlage für detaillierte, zuverlässige und vielseitige Auswertungen. Sie ermöglicht es, auch kleine Strukturen zu erfassen, Gelände unter Vegetation besser auszuwerten und aus einem Datensatz unterschiedliche Folgeprodukte abzuleiten.
Für den Auftraggeber bedeutet das jedoch nicht, dass er später mit unhandlichen Rohdaten arbeiten muss. Wir bereiten Punktwolken projektspezifisch auf, strukturieren sie sinnvoll und liefern genau die Formate und Datenmengen, die für die weitere Planung oder Auswertung benötigt werden.
So entsteht aus einem sehr umfangreichen Rohdatensatz eine praxisgerechte Datengrundlage, mit der direkt weitergearbeitet werden kann.
Doch was steckt eigentlich in einer solchen Punktwolke? Und wie wird daraus ein digitales Geländemodell, ein CAD-Bestandsplan oder sogar ein BIM-Modell?
Dieser Beitrag zeigt, welche Informationen eine Punktwolke enthält, wie wir aus Rohdaten belastbare Vermessungsdaten erzeugen und welches Datenformat sich für welchen Anwendungsfall eignet.

Auf den ersten Blick besteht eine Punktwolke lediglich aus sehr vielen Punkten im Raum. Tatsächlich enthält jeder einzelne Punkt jedoch deutlich mehr Informationen.
Die Grundlage bilden die drei Koordinaten X, Y und Z. Sie beschreiben die räumliche Lage des Messpunktes.
Damit die Daten später mit Bestandsplänen, GIS-Daten oder Planungsunterlagen zusammenpassen, werden sie in ein definiertes Lage- und Höhensystem überführt.
In Deutschland ist beispielsweise häufig ETRS89 / UTM für die Lage und DHHN2016 für die amtliche Höhe relevant. Welches Koordinatensystem benötigt wird, hängt jedoch immer vom Projekt und den Vorgaben des Auftraggebers ab.
Moderne LiDAR-Systeme erfassen neben der reinen 3D-Position eines Messpunktes auch Informationen über das Reflexionsverhalten der Oberfläche. Bei RIEGL-Scannern steht dafür unter anderem die sogenannte range-independent reflectance zur Verfügung.
Dabei wird der Einfluss der Entfernung zwischen Scanner und Objekt weitgehend berücksichtigt. Dadurch lassen sich Oberflächen auch bei unterschiedlichen Messdistanzen besser miteinander vergleichen. Die Reflektivität liefert somit zusätzliche Informationen über Material- und Oberflächeneigenschaften und kann beispielsweise bei der Klassifizierung und Interpretation von Straßen, Vegetation, Schotter, Bauwerken oder anderer Infrastruktur hilfreich sein.
Die Punktwolke enthält damit nicht nur geometrische Informationen, sondern zusätzliche physikalische Merkmale, die eine zuverlässigere und differenziertere Auswertung ermöglichen.
Die Intensität beschreibt vereinfacht, wie stark das ausgesendete Lasersignal zum Sensor zurückkommt.
Unterschiedliche Oberflächen reflektieren Laserlicht unterschiedlich. Dadurch können sich beispielsweise Asphaltflächen, Vegetation, Schotter oder metallische Objekte in einer Intensitätsdarstellung voneinander unterscheiden.
Auch Fahrbahnmarkierungen lassen sich unter geeigneten Bedingungen teilweise deutlich erkennen.
Die Intensität ist allerdings kein reiner Materialwert. Auch Entfernung, Auftreffwinkel, Sensor und Aufnahmebedingungen beeinflussen den gemessenen Wert.
Ein einzelner Laserpuls kann mehrere Rücksignale erzeugen.
Trifft der Laser beispielsweise auf eine Baumkrone, können Teile des Signals bereits an Blättern und Ästen reflektiert werden, während weitere Anteile tiefer in die Vegetation eindringen und möglicherweise den Boden erreichen.
Die Return-Nummer beschreibt, welches Echo eines ausgesendeten Laserpulses ein Punkt darstellt.
Diese Mehrfachechos sind insbesondere bei der Vermessung von Vegetation und Waldflächen von großer Bedeutung. Sie helfen dabei, Vegetation und Gelände voneinander zu unterscheiden.
Nach der Aufbereitung werden Punkte bestimmten Objektgruppen zugeordnet, beispielsweise:
Diese Klassifizierung ist ein entscheidender Verarbeitungsschritt.
Ein digitales Geländemodell soll beispielsweise möglichst nur tatsächliche Bodenpunkte enthalten. Bäume, Fahrzeuge, Gebäude, bewegte Elemente oder andere Objekte müssen dafür zuverlässig erkannt und ausgeschlossen werden.
Je nach Sensor und Datenformat können zusätzliche Informationen gespeichert sein, beispielsweise:
Gerade für die Qualitätskontrolle und Fehlersuche sind diese Informationen sehr wertvoll.
Die eigentliche Befliegung ist nur ein Teil der Vermessungsleistung.
Nach der Landung beginnt die Auswertung. Zwischen den Rohdaten des Sensors und einer belastbaren Vermessungsgrundlage liegen mehrere Verarbeitungsschritte.

Während des Fluges werden kontinuierlich GNSS- und Inertialdaten aufgezeichnet.
Aus diesen Informationen wird die sogenannte Trajektorie berechnet – also die möglichst genaue Position und Orientierung des Sensors zu jedem Zeitpunkt der Aufnahme.
Diese Berechnung ist entscheidend: Jeder einzelne Lasermesspunkt wird mithilfe dieser Flugbahn räumlich positioniert.
Fehler in der Trajektorie wirken sich deshalb direkt auf die gesamte Punktwolke aus.
Anschließend werden die Messungen des Laserscanners mit der berechneten Flugbahn zusammengeführt.
Aus Entfernung, Scanwinkel sowie Position und Orientierung des Sensors entstehen dreidimensionale Koordinaten.
Danach wird die Punktwolke in das für das Projekt benötigte Lage- und Höhensystem transformiert.
So können die Daten später beispielsweise mit amtlichen Vermessungsdaten, CAD-Plänen oder GIS-Daten kombiniert werden.
LiDAR-Befliegungen bestehen in der Regel aus mehreren überlappenden Flugstreifen.
Im Überlappungsbereich sollten identische Flächen auch exakt übereinanderliegen.
Treffen beispielsweise zwei Scanstreifen auf eine Straße, dürfen daraus keine zwei leicht versetzten Fahrbahnoberflächen entstehen.
Deshalb werden die einzelnen Streifen kontrolliert und falls notwendig gegeneinander angepasst.
Diese sogenannte Strip-Alignment-Prüfung ist ein wichtiger Bestandteil unserer Qualitätssicherung.
Nicht jeder aufgezeichnete Punkt ist tatsächlich Bestandteil der Geländeoberfläche.
Störungen können beispielsweise entstehen durch:
Solche Punkte werden erkannt und soweit möglich entfernt.
Danach werden die Messpunkte unterschiedlichen Klassen zugeordnet.
Automatische Algorithmen übernehmen dabei einen großen Teil der Arbeit. Eine vollständig automatische Verarbeitung liefert jedoch nicht in jedem Gelände ein ausreichend zuverlässiges Ergebnis.
Besondere Aufmerksamkeit benötigen beispielsweise:
Deshalb gehört bei hochwertigen Vermessungsprojekten auch die visuelle Kontrolle und manuelle Nachbearbeitung zur Auswertung.
Die Qualität dieser Klassifizierung hat direkten Einfluss auf nahezu alle späteren Produkte.
Genauigkeitsberichte zur erstellen Klassifizierung der Punktwolken werden bei uns automatisch mitgeliefert.
Eine hohe Punktdichte ist zunächst wertvoll, weil sie möglichst viele Informationen über den Bestand enthält.
Gerade für anspruchsvolle Aufgaben ist dieser Datenbestand wichtig. Dazu gehören beispielsweise:
Deshalb erfassen und verarbeiten wir Daten zunächst möglichst vollständig.
Für die Übergabe an den Auftraggeber wird die Punktwolke anschließend gezielt für den jeweiligen Anwendungsfall optimiert.
Je nach Projekt kann das beispielsweise bedeuten:
Der Kunde muss sich deshalb nicht mit der Größe des Rohdatensatzes beschäftigen.
Unsere Aufgabe ist es, aus der maximal verfügbaren Information genau die Datenprodukte bereitzustellen, mit denen im jeweiligen Projekt effizient weitergearbeitet werden kann.
Aus der vollständig aufbereiteten und kontrollierten Punktwolke entstehen anschließend die eigentlichen Planungsgrundlagen.
Dazu gehören beispielsweise:
Die Punktwolke ist damit nicht das Ende der Vermessung, sondern eine besonders informationsreiche Grundlage für die eigentliche fachliche Auswertung.

Je nach Sensor, Aufgabenstellung und gewünschtem Endprodukt setzen wir unterschiedliche spezialisierte Softwarelösungen ein.
Für die Trajektorienberechnung und Georeferenzierung kommen unter anderem Lösungen aus dem Applanix-PosPAC- beziehungsweise Sensorsystem-Workflows zum Einsatz.
Für die Verarbeitung, Kontrolle und Klassifizierung von LiDAR-Daten arbeiten wir unter anderem mit LP360 und LiDAR360. Bei RIEGL-Systemen werden zusätzlich die entsprechenden herstellerspezifischen RIEGL-Werkzeuge eingesetzt.
Für die weiterführende Auswertung und Vektorisierung nutzen wir unter anderem leistungsstarke Punktwolkenverarbeitungssoftware sowie CAD-Systeme wie BricsCAD und Autodesk Civil 3D.
GIS-Auswertungen und die Kontrolle von Geodaten erfolgen unter anderem mit QGIS.
Entscheidend ist dabei weniger ein einzelnes Programm als die Kombination aus hochwertiger Sensorik, geeigneter Software, geodätischer Kontrolle und fachlicher Nachbearbeitung.
Moderne UAV-Laserscanner können innerhalb kurzer Zeit enorme Datenmengen erzeugen.
Bereits auf wenigen Hektar können mehrere hundert Millionen Messpunkte entstehen. Bei langen Infrastrukturkorridoren oder großflächigen Projekten wächst die Datenmenge entsprechend weiter.
Das ist grundsätzlich kein Nachteil.
Im Gegenteil: Eine umfangreiche Punktwolke enthält mehr räumliche Information und schafft damit eine bessere Grundlage für zuverlässige und flexible Auswertungen.
Eine hohe Punktdichte kann beispielsweise Vorteile bringen bei:
Man kann sich eine hochauflösende Punktwolke deshalb ähnlich wie ein hochauflösendes digitales Negativ vorstellen:
Je mehr relevante Informationen zunächst vorhanden sind, desto mehr Möglichkeiten bestehen später bei der Auswertung.
Für den Auftraggeber bedeutet eine große Ausgangsdatenmenge allerdings nicht automatisch einen komplizierten Workflow.
Wir übernehmen die Aufbereitung und liefern die Daten so, dass sie zum jeweiligen Projekt, zur verwendeten Software und zum vorgesehenen Arbeitsablauf passen.
Das LAZ-Format ist eine verlustfreie Komprimierung von LAS-Daten.
Der Informationsgehalt bleibt vollständig erhalten, während die Dateigröße deutlich reduziert werden kann.
Für viele Projekte ist LAZ deshalb eine sehr effiziente Möglichkeit, auch hochdetaillierte Punktwolken bereitzustellen.
Große Projektgebiete werden bei Bedarf in sinnvolle Teilbereiche beziehungsweise Kacheln aufgeteilt.
Dadurch muss der Anwender nicht die gesamte Punktwolke gleichzeitig öffnen, sondern kann gezielt mit dem benötigten Projektabschnitt arbeiten.
Die hohe Informationsdichte des Gesamtdatensatzes bleibt trotzdem erhalten.
Nicht jeder Nutzer benötigt dieselben Daten.
Ein Tiefbauplaner arbeitet beispielsweise häufig mit anderen Produkten als ein GIS-Anwender, ein BIM-Planer oder ein Spezialist für Leitungsinfrastruktur.
Deshalb stimmen wir die Datenbereitstellung auf den jeweiligen Workflow ab.
So kann ein Projekt beispielsweise gleichzeitig enthalten:
Damit erhält jeder Projektbeteiligte genau das Format, das für seine Arbeit sinnvoll ist.
Eine große Punktwolke ist daher kein Datenproblem, sondern ein Informationsvorrat. Entscheidend ist, daraus die richtigen Produkte abzuleiten.
| Format | Typische Verwendung | Besonderheit |
|---|---|---|
| LAS | Klassische 3D-Punktwolke | Unkomprimierter Standard für LiDAR-Daten |
| LAZ | Komprimierte 3D-Punktwolke | Verlustfreie Komprimierung von LAS, ideal auch für umfangreiche Datensätze |
| E57 | Austausch von 3D-Punktwolken | Herstellerübergreifend, häufig im Bauwesen und terrestrischen Laserscanning |
| GeoTIFF | Orthophoto, DGM, DOM und andere Rasterdaten | Georeferenziert und direkt in vielen GIS-Systemen nutzbar |
| DWG / DXF | Bestandspläne, Bruchkanten, Profile und Vektordaten | Besonders relevant für Planung, Vermessung und Tiefbau |
| IFC | BIM- und Bauwerksmodelle | Enthält modellierte Objekte und nicht lediglich Messpunkte |


Welche Formate sinnvoll sind, hängt nicht von der Größe der ursprünglichen Punktwolke ab, sondern vom späteren Verwendungszweck.
Für viele Projekte liefern wir deshalb mehrere aufeinander abgestimmte Datenprodukte.
Der Auftraggeber erhält beispielsweise die vollständige Punktwolke als hochwertige Datengrundlage und zusätzlich genau die CAD-, GIS- oder Rasterdaten, die für die tägliche Bearbeitung benötigt werden.
Gerade bei IFC gibt es häufig ein Missverständnis:
Eine Punktwolke ist noch kein BIM-Modell.
Eine Software kann die gemessenen Punkte darstellen und teilweise Strukturen automatisch erkennen. Aus Millionen Punkten entsteht jedoch nicht automatisch ein vollständiges, fachlich korrektes Bauwerksmodell.
Eine Punktwolke bildet den gemessenen Bestand möglichst detailliert ab.
Ein CAD- oder BIM-Modell interpretiert diesen Bestand und strukturiert ihn entsprechend der späteren Nutzung.
Das ist ein entscheidender Unterschied.
Eine hohe Punktdichte ist dabei häufig von Vorteil. Je mehr relevante Geometrie im Ausgangsdatensatz zuverlässig erfasst wurde, desto besser lassen sich später Linien, Flächen, Geländeformen und Objekte ableiten.
Bei Geländeoberflächen ist der Weg vergleichsweise direkt.
Aus den klassifizierten Bodenpunkten kann beispielsweise ein Dreiecksnetz oder Rastermodell erzeugt werden.
Daraus lassen sich anschließend ableiten:
Ein großer Teil dieses Prozesses lässt sich automatisieren. Voraussetzung ist jedoch eine saubere Klassifizierung und Qualitätskontrolle der Ausgangsdaten.
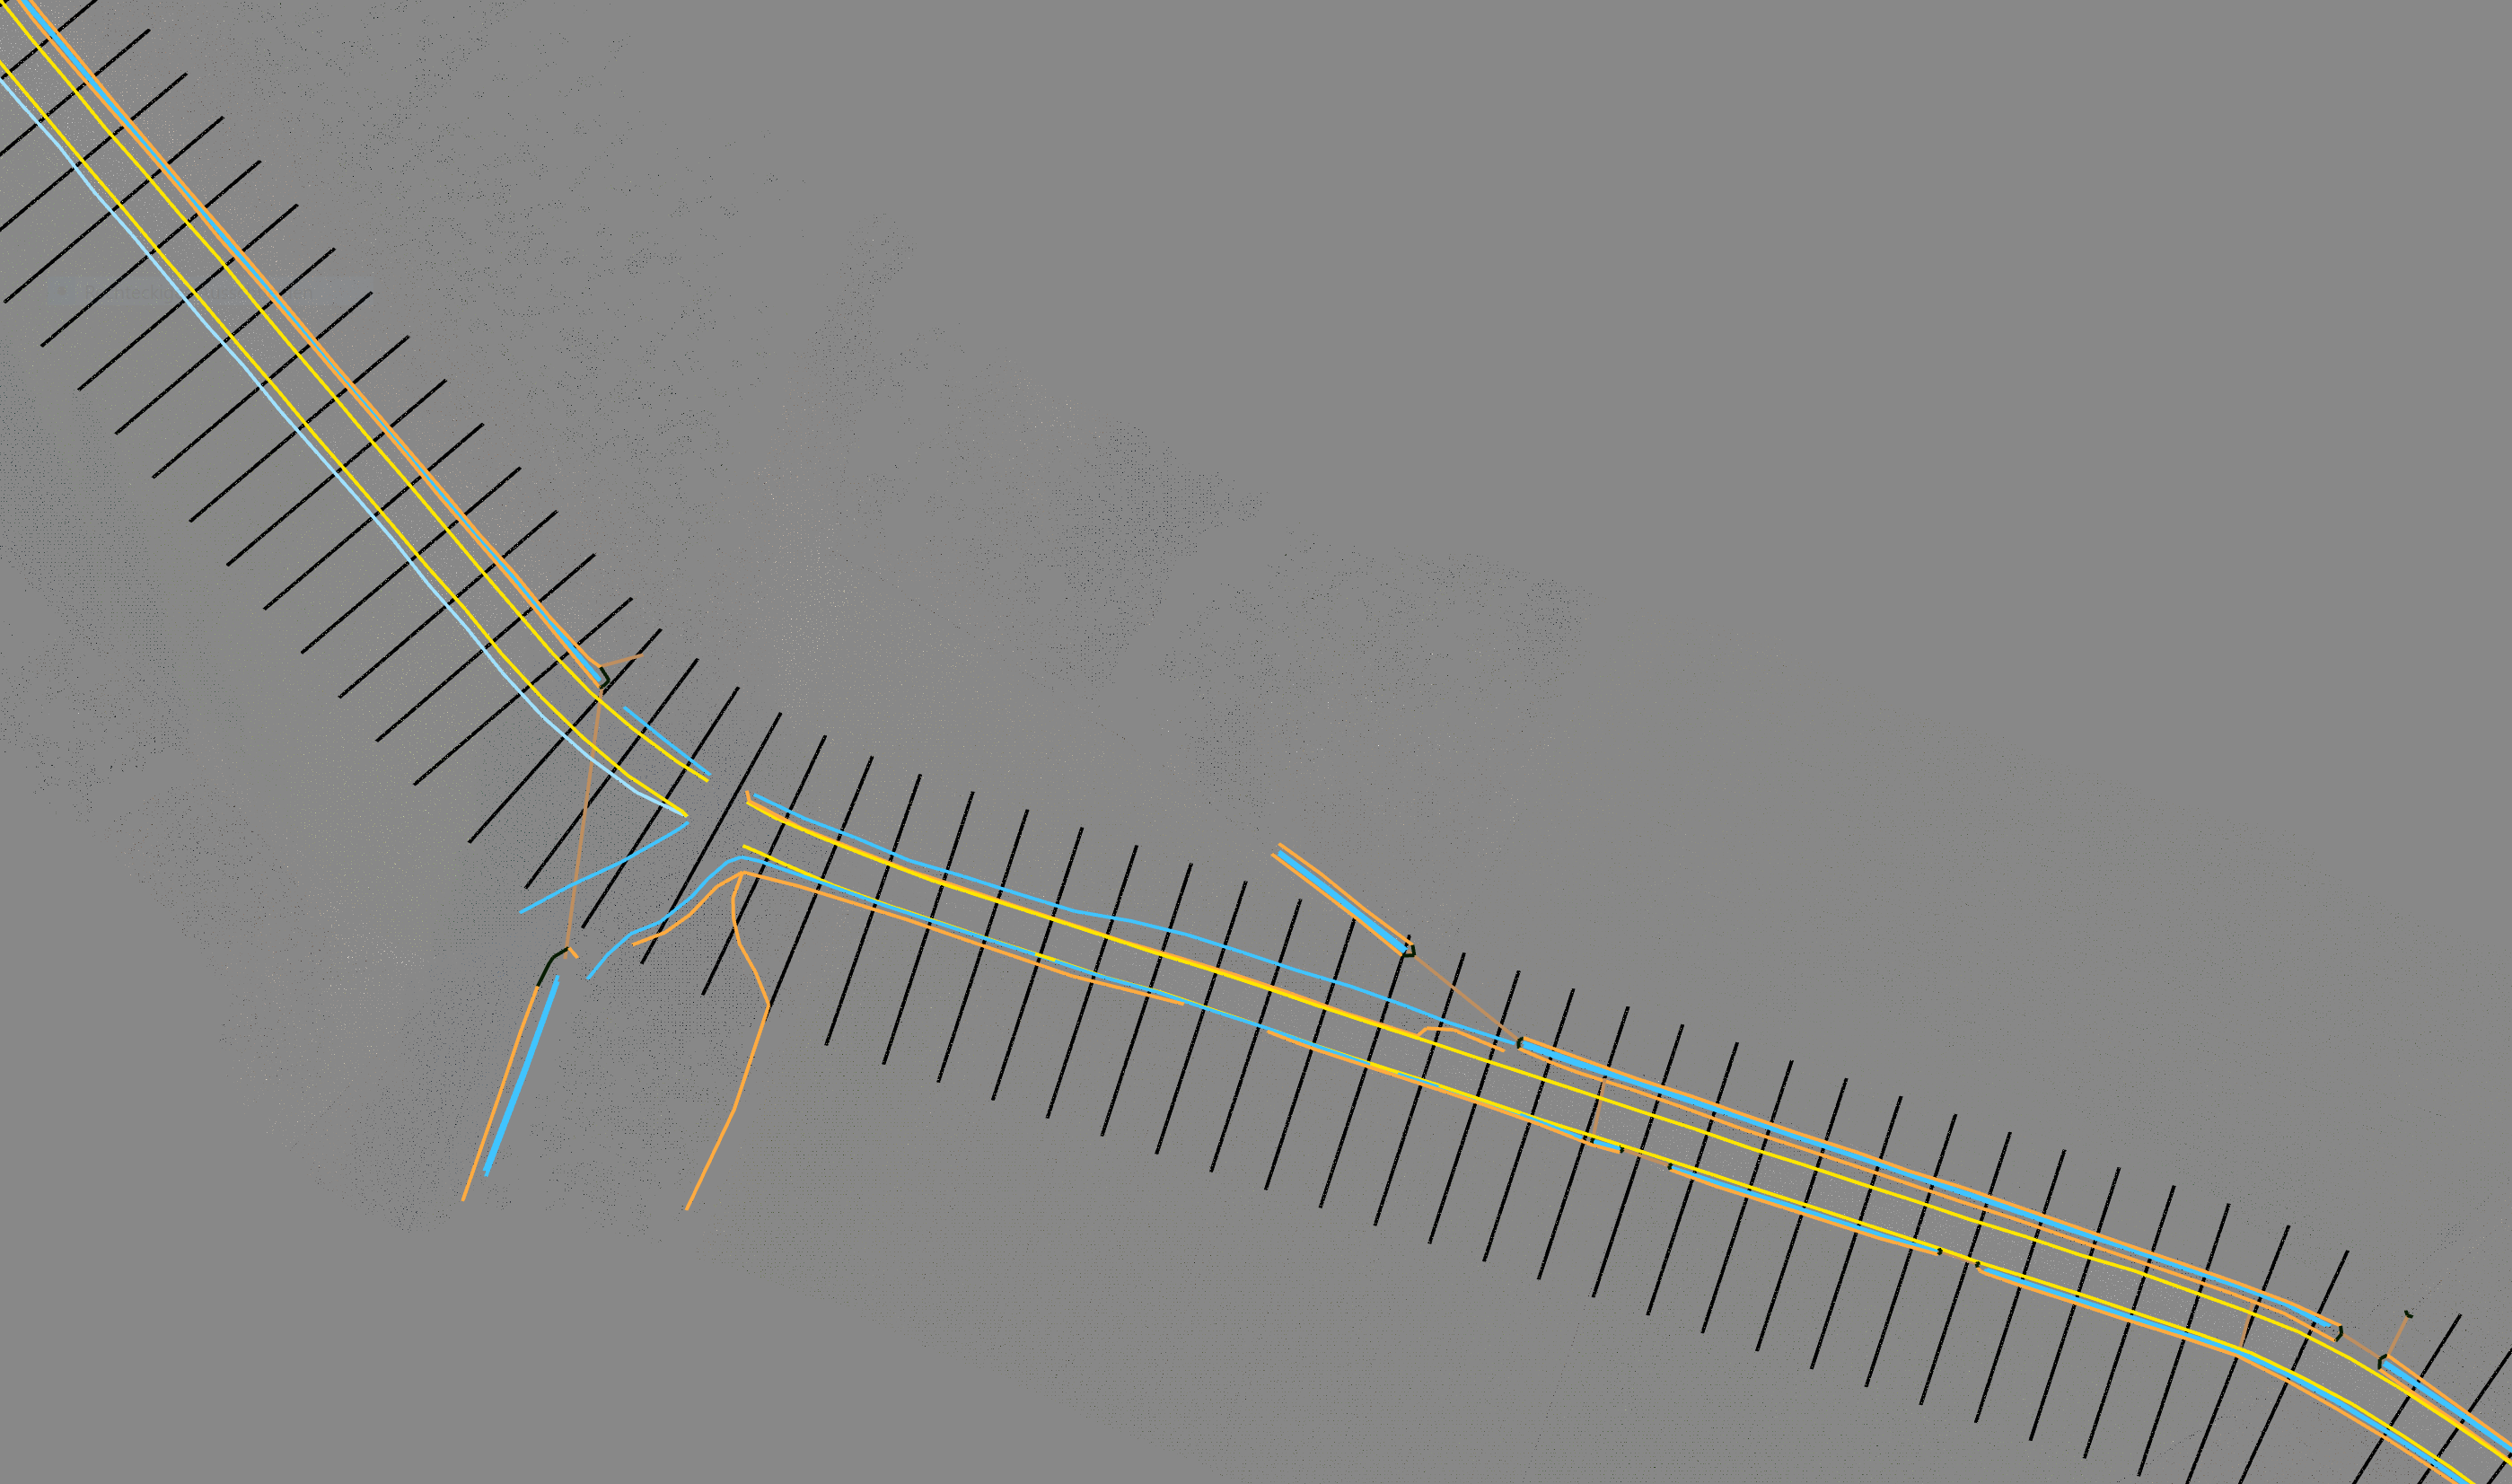
Bei Bauwerken oder Infrastruktur ist die Aufgabe deutlich komplexer.
Eine Bordsteinkante besteht in der Punktwolke zunächst aus vielen dreidimensionalen Messpunkten.
Für einen CAD-Bestandsplan muss daraus eine definierte Linie werden.
Das Gleiche gilt beispielsweise für:
Gerade hier ist eine detaillierte Punktwolke ein Vorteil.
Je besser ein Objekt geometrisch erfasst wurde, desto zuverlässiger kann es anschließend identifiziert und vektorisiert werden.
Für ein BIM-Modell geht die Interpretation noch weiter.
Eine gemessene Wand besteht zunächst nur aus Punkten. Im Modell wird daraus ein definiertes Bauteil mit Geometrie, Lage, Eigenschaften und gegebenenfalls Beziehungen zu anderen Bauteilen.
Diese Modellierungsarbeit wird durch Software unterstützt, erfordert aber weiterhin fachliche Entscheidungen.
Nicht immer.
Für viele Planungsaufgaben ist eine hochgenaue georeferenzierte Punktwolke in Kombination mit gezielt erstellten CAD-Vektordaten wirtschaftlicher und praktischer.
Ein vollständiges 3D- oder BIM-Modell lohnt sich insbesondere dann, wenn die zusätzlichen Objektinformationen und die Modellstruktur später tatsächlich benötigt werden.
Deshalb sollte vor Projektbeginn geklärt werden:
Welche Entscheidungen sollen mit den Daten später getroffen werden?
Aus dieser Frage lässt sich meistens sehr schnell ableiten, welcher Detaillierungsgrad und welche Datenform sinnvoll sind.
Die Angabe „Punktwolke liefern“ allein ist für eine eindeutige Leistungsbeschreibung oft zu wenig.
Falls diese Anforderungen noch nicht bekannt sind, ist das kein Problem.
Unsere Kunden müssen nicht selbst entscheiden, welche Punktdichte, Kachelgröße oder Datenstruktur technisch optimal ist.
Beschreiben Sie uns, was Sie mit den Vermessungsdaten vorhaben und mit welcher Software oder in welchem Planungsprozess Sie weiterarbeiten. Wir entwickeln daraus die passende Datenstruktur und die erforderlichen Abgabeformate.
Das Ziel ist immer dasselbe:
Eine möglichst vollständige und zuverlässige Datenerfassung auf der einen Seite – und eine einfache, nahtlose Weiterverarbeitung beim Auftraggeber auf der anderen.
Idealerweise sollten mindestens folgende Punkte definiert sein:
Auch bereits vorhandene Punktwolken können weiterverarbeitet werden.
Wir übernehmen neben unseren eigenen LiDAR-Aufnahmen auch die Auswertung vorhandener Vermessungs- und Punktwolkendaten.
Auch sehr große Datensätze sind dabei grundsätzlich gut machbar. Durch unsere Erfahrungen aus dem Airborne-Segment (ALS) prozessieren wir Datensätze > 150 km Länge oder > 300 km².
Wir prüfen zunächst die vorhandene Datenstruktur und bereiten den Datensatz anschließend entsprechend der benötigten Anwendung auf.

Daraus können wir je nach Datenqualität unter anderem erstellen:
Mehr über die Datenerfassung erfahren Sie auf unserer Seite zum Drohnen-Laserscanning.
Weitere Grundlagen finden Sie außerdem in unseren Beiträgen:
Weitere Fachbeiträge befinden sich bereits in Vorbereitung:
Wie die Punktwolke entsteht, steht im „LiDAR-Drohnenvermessung Leitfaden 2026" (in Vorbereitung). Was daraus für den Tiefbau abgeleitet wird, behandelt „Digitales Geländemodell aus Drohnendaten" (in Vorbereitung).
Kontaktieren Sie uns.
Wir prüfen auch umfangreiche Fremddaten, strukturieren diese für den gewünschten Einsatzzweck und zeigen Ihnen, welche Planungs- und Vermessungsprodukte daraus zuverlässig erstellt werden können.
Sie haben Daten bekommen und kommen nicht weiter? Schreiben Sie uns, wir schauen uns den Datensatz an. Auch Fremddaten werten wir aus.


